The initial batch is excluded in full. Twenty-one attempt directories, including successful runs, are preserved. A fresh 270-trial batch will use a verified rendering revision. No model, training, native task predicate, evaluation seed, router calibration, physical bound, or switching threshold is being changed.
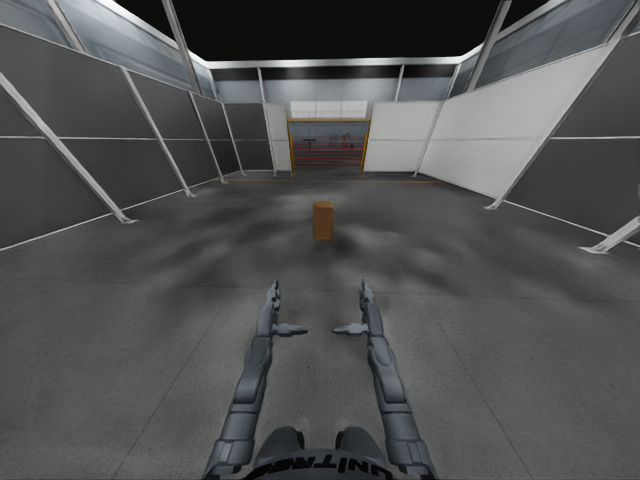
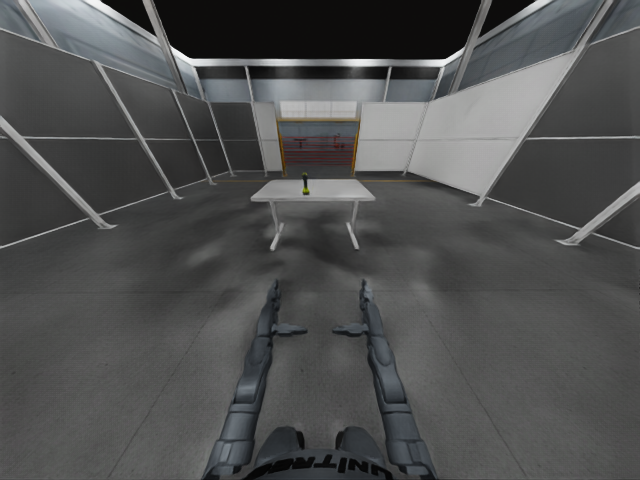
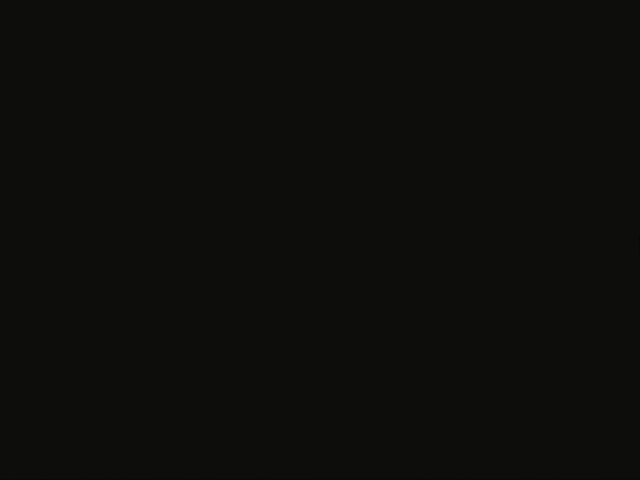
The saved images below are the original pre-inference policy-camera inputs. Despite identical paired initial proprioception, four attempts began with an almost uniform dark image while their GR00T-only counterpart saw the scene. This is a capture failure before model preprocessing. These attempts are not ordinary policy failures.
All 264 saved query packets across 21 attempts were read successfully. Four attempts contained near-uniform images; the first BoxLift triple contained none.
Pixel variance below 2/255 is a screening flag. It is not a generic failure criterion: legitimate later occlusion or falling must remain a policy outcome unless independent renderer evidence establishes a capture defect.
Historical native success flags are retained in the trace archive for provenance, but none enter the replacement comparison.
All 34 archived frozen runtime source files were verified against the original freeze hashes.